46
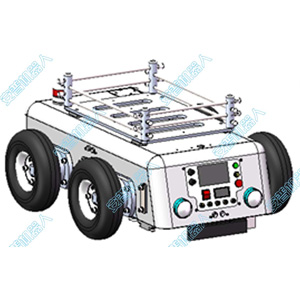
全地形AGV
2018/6/21
项目简介:
基于机器人学和电机电磁驱动理论,采用现代控制理论与系统科学研究方法以及智能移动机器人的技术手段,研究多用途移动机器人自主行走和智能化作业的理论和实践方法。该机器人将克服移动平台的关键零部件和系统集成等技术瓶颈,能够有效应对复杂环境、具备自主决策能力。

应用领域:
柔性制造系统、工业AGV、智慧农业装备、火灾救援
芜湖安普机器人产业技术研究院有限公司 版权所有 皖ICP备15008371号-1 免责声明